

(05-03-2015 às 11:26)Duke Escreveu: ...portanto prende-se mais com o anti-wheelie durante o arranque, já que durante o resto do tempo o anti-wheelie vai funcionar com o ride-by-wire.
Diria que é mais complicado o anti-wheelie funcionar o "resto do tempo" do que propriamente no arraque...
Um arranque a direito envolve bem menos variáveis.
Não entendo ao certo o que é para fazer... nem como, mas uma sugestão seria começar por aqui:
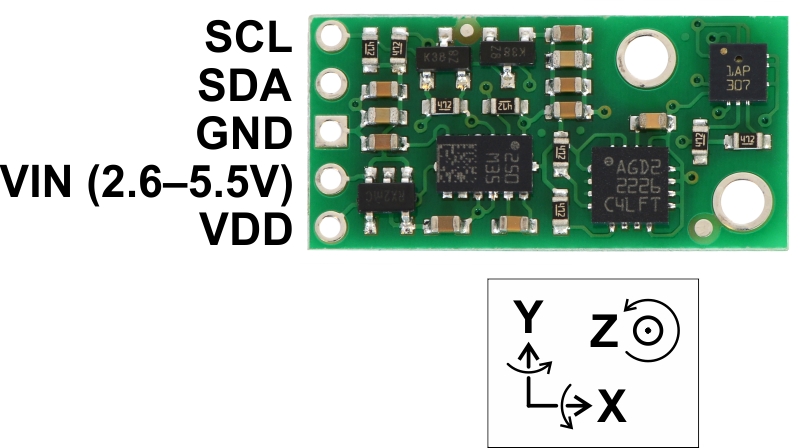
O AltIMU-10 v4 é um IMU barato e bastante eficiente. Reune os sensores que precisas para o que pretendes e até para inventar um pouco mais.
É o que a maioria da malta tem usado nos drones caseiros.
(06-03-2015 às 23:14)tkm_[pt] Escreveu: Mas, pelo que me lembro do que lá foi falado, o arranque era controlado maioritariamente pela embraiagem.
O arranque é sempre controlado pela embriagem...
A embraiagem é a unica forma de colocar o motor no seu pico de potência enquanto o veículo ainda está parado.

Cabe à electrónica dosear milimetricamente a tracção de acordo com a forma como estiver programado.