

13-03-2015 às 18:50
(13-03-2015 às 18:34)dfelix Escreveu:(05-03-2015 às 11:26)Duke Escreveu: ...portanto prende-se mais com o anti-wheelie durante o arranque, já que durante o resto do tempo o anti-wheelie vai funcionar com o ride-by-wire.Diria que é mais complicado o anti-wheelie funcionar o "resto do tempo" do que propriamente no arraque...
Um arranque a direito envolve bem menos variáveis.
O que me refiro é qual a melhor maneira para controlar o "levantar da roda frontal", não o de "detectar o wheelie". Dai estar interessado em saber se sou o único a achar boa ideia gerir o arranque mantendo uma rotação elevada e trabalhando com a embraiagem durante o arranque mais imediato, ou se a malta prefere evitar o cavalinho cortando rotação (ou fechando o acelerador, muito ou pouco) quando a mota levanta. Basicamente o piloto para arrancar só acelera a fundo e larga a embraiagem - a electrónica controla o resto.
(13-03-2015 às 18:34)dfelix Escreveu: Não entendo ao certo o que é para fazer... nem como, mas uma sugestão seria começar por aqui:
O AltIMU-10 v4 é um IMU barato e bastante eficiente. Reune os sensores que precisas para o que pretendes e até para inventar um pouco mais.
É o que a maioria da malta tem usado nos drones caseiros.
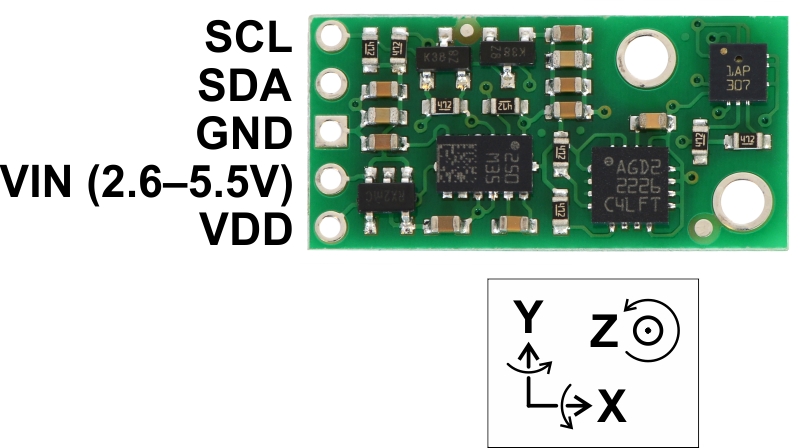
Brutal, por acaso vai dar muito jeito
 - as alternativas que tinha visto até agora eram maiores e mais caras e este parece-me que se vai dar lindamente com o Arduino
 . Basicamente quero desenvolver um sistema de estabilidade open source com launch-control, TC e Anti-wheelie.
